沈阳自动化所提出卷绕式柔性太阳翼(ROSA)主动振动控制新方法
随着大型太阳能帆板、空间天线、阻力帆等航天结构不断向轻量化、大型化发展,碳纤维增强复合材料可展开C形杆因高比强度、高应变能存储能力和自展开特性,成为重要支撑部件。但这类结构壁薄、柔性大、阻尼低,在热冲击、姿态机动和外部扰动下容易产生持续低频振动,进而影响航天器指向精度和在轨稳定性。如何建立高保真动力学模型,并在复杂扰动下实现可靠振动抑制,是工程应用中的关键难题。
近日,中国科学院沈阳自动化研究所空间自动化技术研究室科研团队在碳纤维增强复合材料可展开C形杆(CFRC-DCR)动态建模与主动振动控制方面取得研究进展。该研究针对卷绕式柔性太阳翼低频振动难以精确建模和有效抑制的问题,提出了有色噪声增广卡尔曼滤波与LQR前馈混合控制方法,为空间可展开结构振动抑制提供了新思路。

卷绕式柔性太阳翼(ROSA)
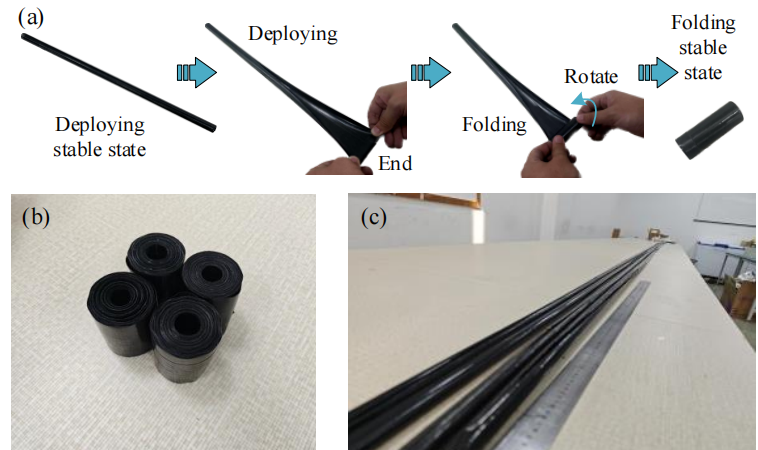
可卷曲收卷、弹性展开的碳纤维复合材料可展开C形杆
针对非理想边界约束问题,研究团队基于一阶剪切变形理论和人工弹簧边界技术,建立了CFRC-DCR与宏纤维复合材料作动器、传感器集成的机电耦合动力学模型。
科研人员先以极大弹簧刚度模拟理想固支边界,与有限元结果对比,前六阶频率最大误差约2.43%;随后通过锤击模态试验反演实际边界刚度,使半解析模型更准确反映真实夹具弹性。实验还采用PolyMAX方法识别了前六阶模态阻尼比,为后续控制设计提供了可靠参数。
在状态估计方面,科研人员发现,柔性空间结构类似带通滤波器,外部扰动常表现为窄带有色噪声,传统标准卡尔曼滤波会出现相位滞后和幅值衰减。为此,他们提出有色噪声增广卡尔曼滤波(CNAKF),将窄带扰动建模为二阶驱动过程并增广到状态向量中,使观测器能够同时估计系统状态和外部扰动。仿真和实验表明,CNAKF在单频和多频复杂扰动下均优于标准卡尔曼滤波,不仅能更准确跟踪模态位移,还能实时重构扰动电压,为前馈补偿提供关键信号。
基于上述估计结果,科研团队进一步构建了LQR最优反馈与扰动前馈相结合的混合控制器,并在Speedgoat实时硬件平台上开展硬件在环实验。
实验采用单传感MFC和单作动MFC架构,验证了核心控制算法。结果显示,在一阶和二阶共振激励下,混合控制器分别将结构振幅降低60.43%和61.73%,明显优于单独前馈控制或单独LQR控制。频域分析中,混合控制在一阶和二阶激励下分别实现84.97%和90.22%的频带能量降低,共振峰下降7.59 dB和10.15 dB。
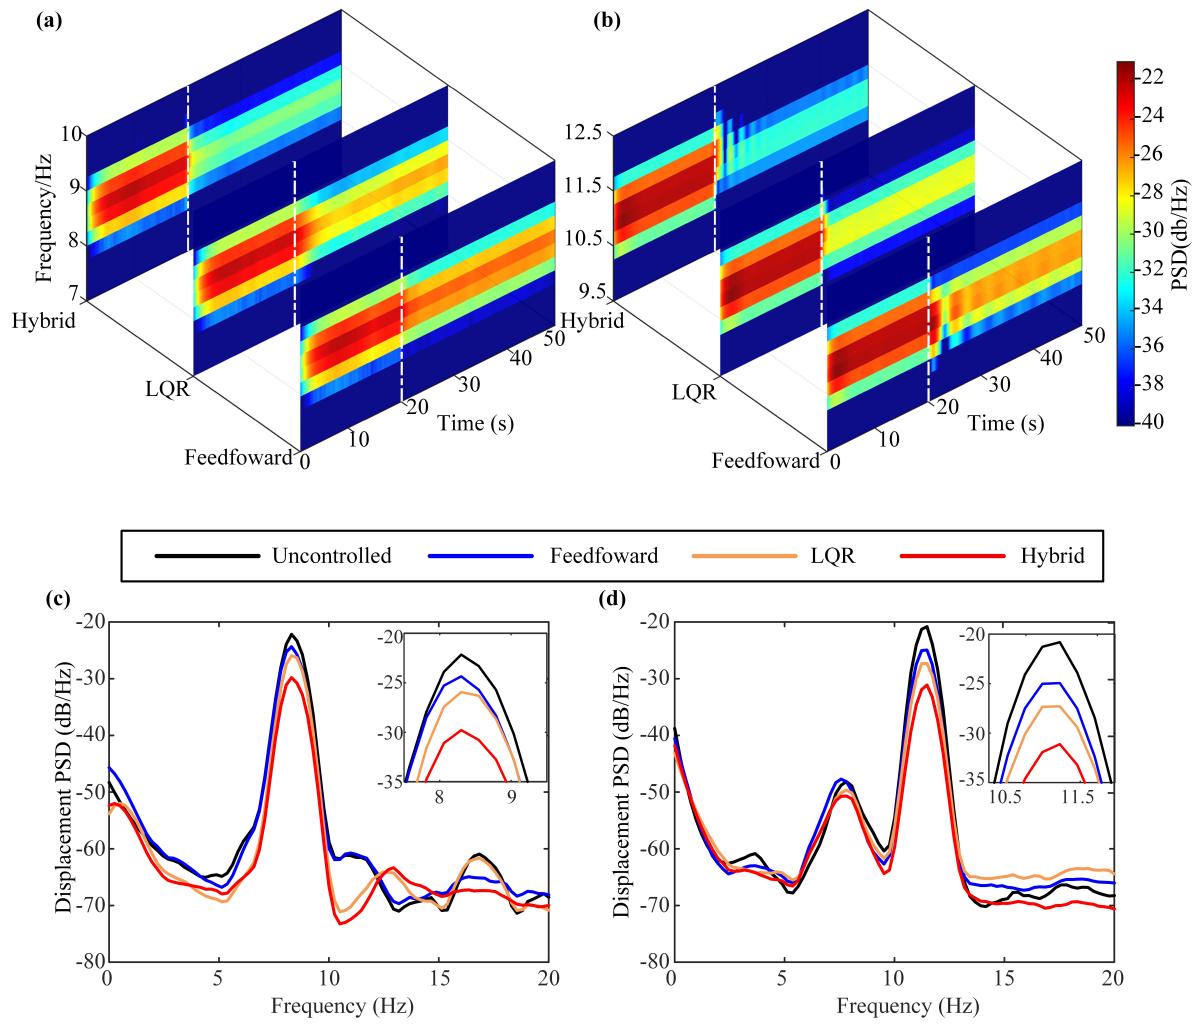
一阶、二阶共振激励下的频域减振效果
在动态变幅变频实验中,控制器表现出良好自适应能力。当扰动幅值突然增大1.4倍时,控制后振幅仍被限制在0.405 mm,抑制率达64.16%;当扰动频率降低0.8 Hz时,系统经短暂过渡后迅速稳定,抑制率达56.31%。在0–100 Hz带限白噪声随机激励下,混合控制使位移RMS从0.0319 mm降至0.0130 mm,整体振动能量降低约59.18%,且控制电压保持在硬件安全范围内。
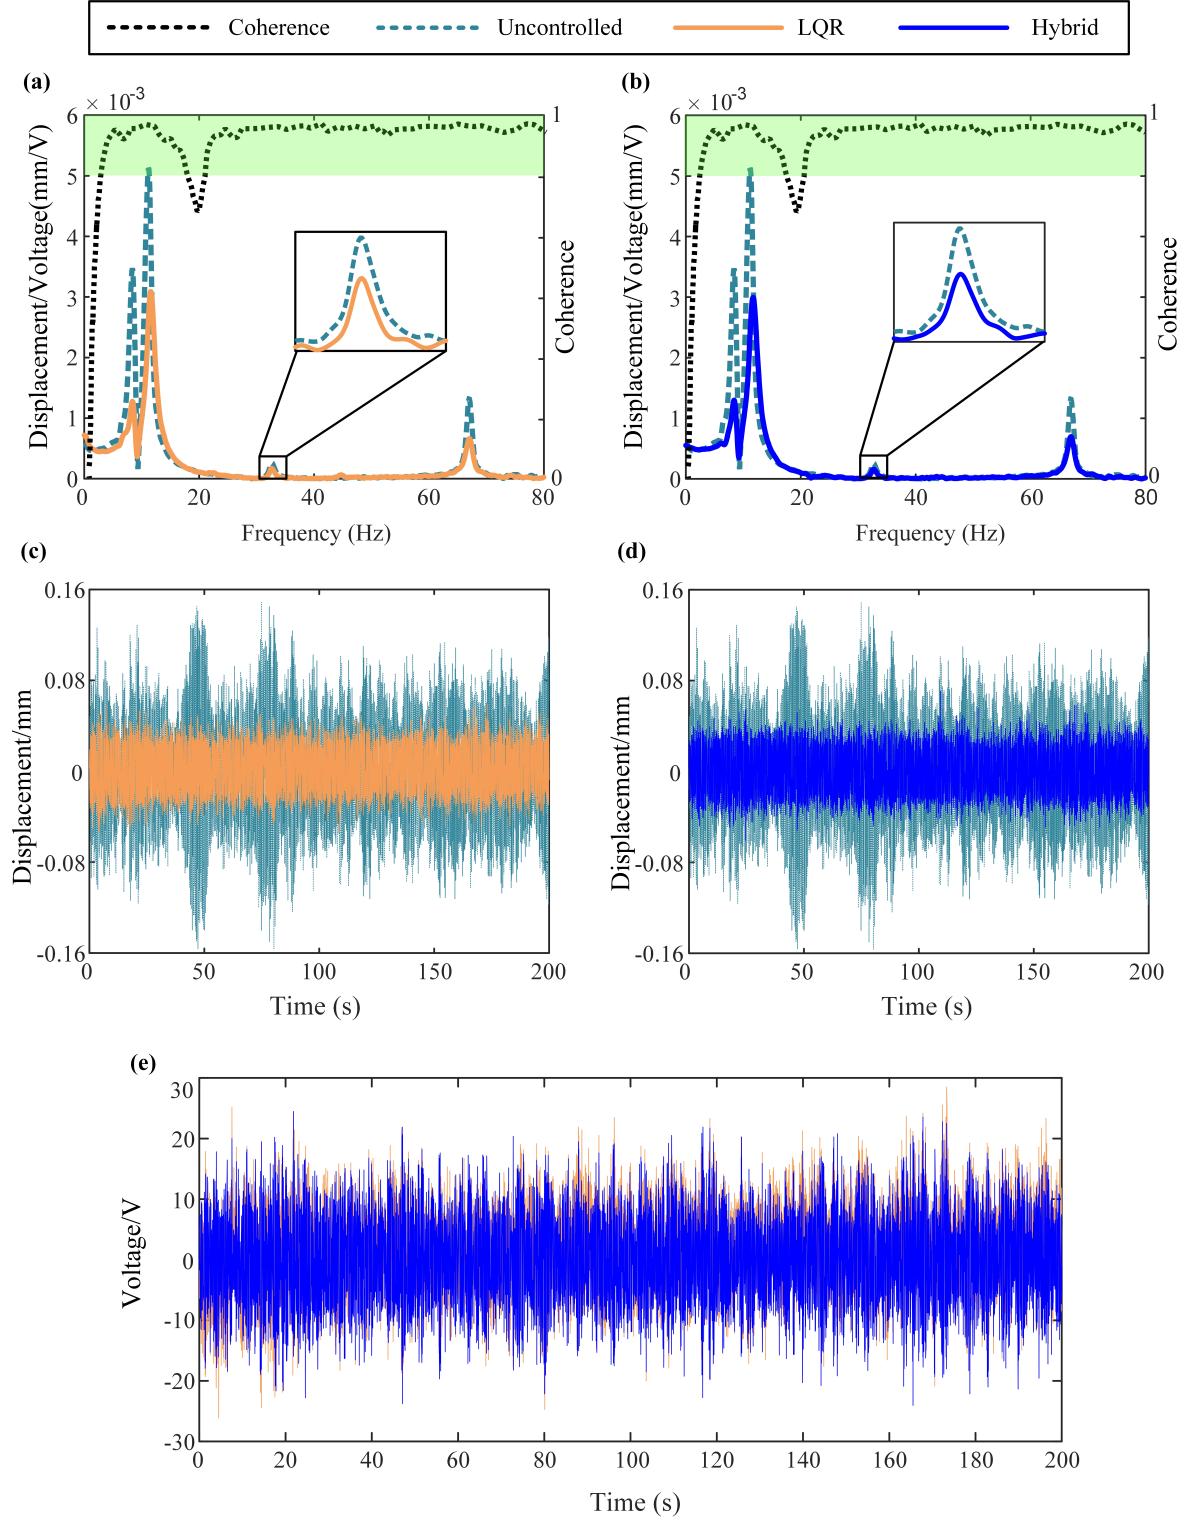
0–100 Hz带限白噪声激励下的多模态减振效果
该研究建立了从高保真建模、状态与扰动估计到混合控制验证的完整方法链条,可为大型柔性空间可展开结构振动抑制提供理论和技术参考。未来,科研团队将继续面向大振幅、强非线性等极端工况,进一步开展非线性动力学建模与非线性主动控制研究。
该成果以Dynamic modeling and active vibration control of carbon-fiber-reinforced-composite deployable C-shaped rod 为题发表于国际期刊Composite Structures。沈阳自动化所硕士研究生裴昱程为论文第一作者,骆海涛研究员为通讯作者。该研究得到了国家自然科学基金、辽宁省自然科学基金,以及中国科学院沈阳自动化研究所—大连化学物理研究所联合基金等项目的支持。(空间自动化技术研究室)
论文链接:https://www.sciencedirect.com/science/article/abs/pii/S0263822326009189
DOI:10.1016/j.compstruct.2026.120953
附件下载: