电液驱动高速推进—三维机动新方法提升仿生软体机器鱼运动性能
软体机器鱼在水下环境监测、资源探测等领域具有广阔的应用前景。然而,受驱动性能和姿态调节能力限制,如何兼顾高速游动与灵活三维机动,一直是该领域面临的关键问题。
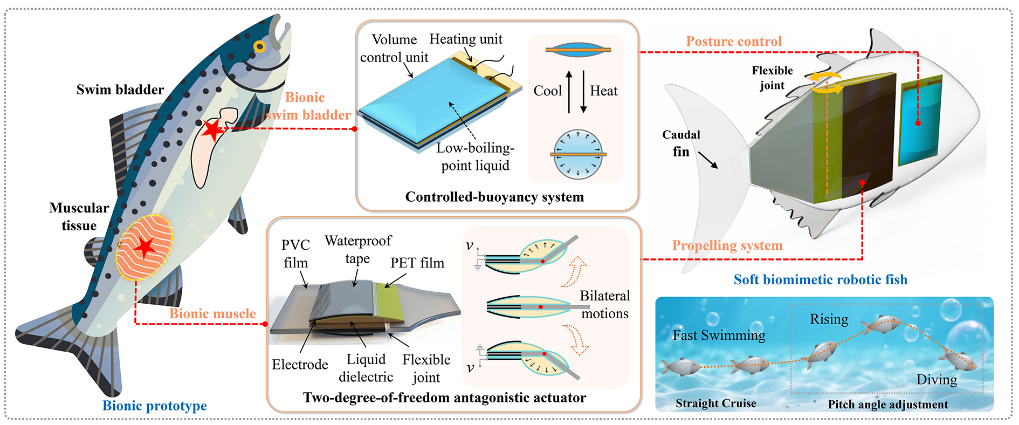
图1 仿生软体机器鱼设计及运动机理
近日,中国科学院沈阳自动化研究所机器人与智能系统全国重点实验室类生命机器人研究团队受鱼类肌肉—骨骼协同运动与鱼鳔浮力调节机制启发,将生命体底层行为机制融入到软体机器人设计中,研发了一种电液驱动软体机器鱼,实现了高速、三维机动游动。该研究成果以Electrohydraulic Actuated High‑Speed Biomimetic Soft Robotic Fish with Flexible 3D Maneuverability为题,发表于IEEE/ASME Transactions on Mechatronics。
研究团队设计了刚柔耦合双自由度电液驱动器,通过局部刚性约束减少驱动过程中的无效变形,并利用双侧驱动单元交替运动模拟鱼类肌肉的拮抗收缩,实现机器鱼尾部高频摆动。实验结果表明,该机器鱼最大游动速度达到2.13倍体长/秒(约26 cm/s),最低运输成本为9.4 J/(kg·m),刷新了BCF模式软体机器鱼游速纪录。
在此基础上,研究团队进一步研制了基于气液相变的仿生鱼鳔,通过调节机器鱼局部浮力产生俯仰力矩,实现−20°至58°的姿态调节。通过电液推进与动态姿态调节协同,机器鱼可实现水平游动、转向、S形游动、上升、下潜以及螺旋上升等多种运动,推动了软体机器鱼在三维空间中运动能力的提升。
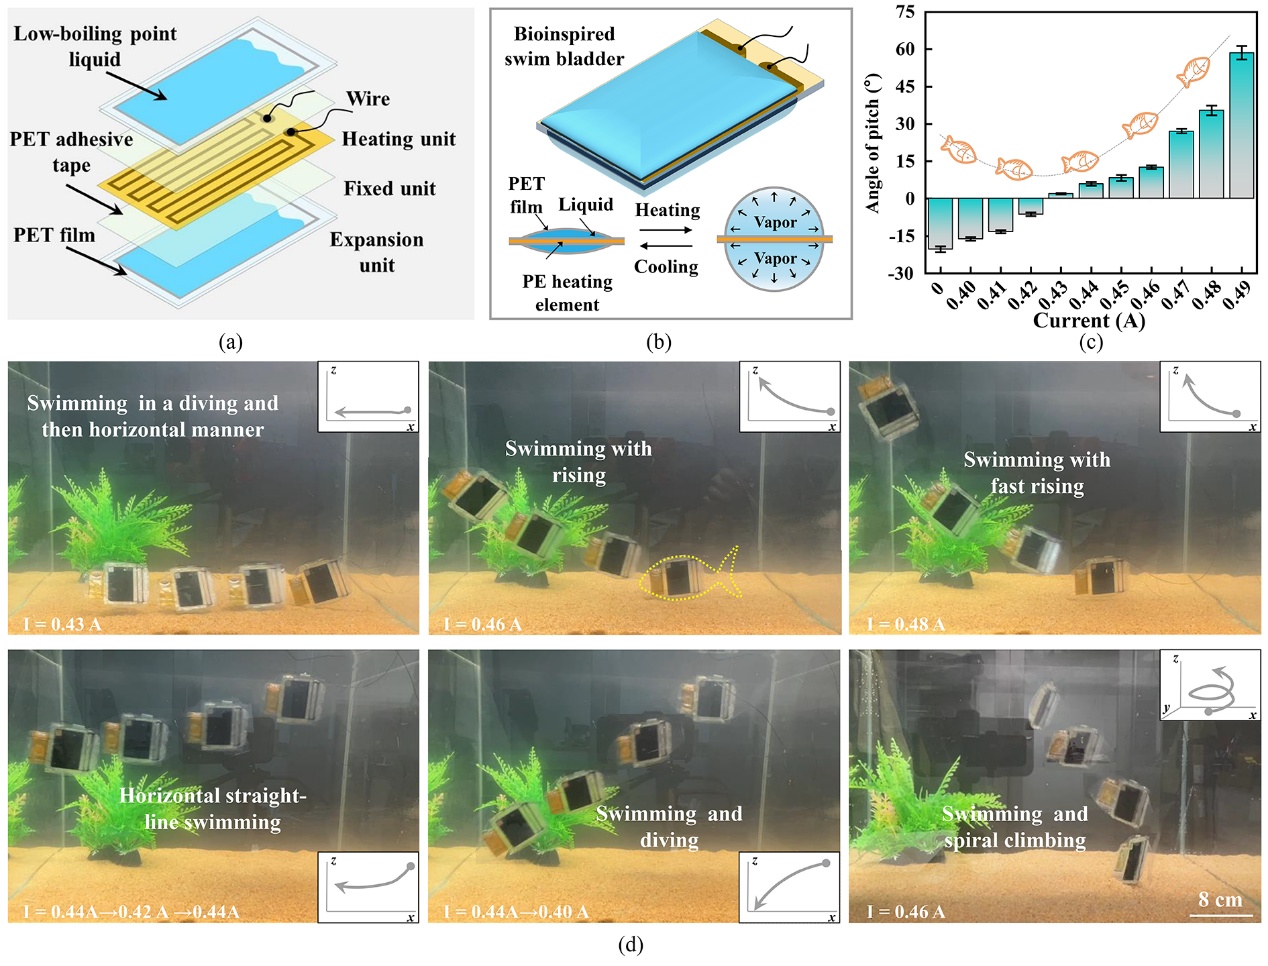
图2 仿生软体机器鱼姿态调节与三维运动展示
所提出的方法将仿生刚柔耦合电液推进与动态浮力调节相结合,使软体机器鱼在保持结构柔顺性的同时兼具高速推进与三维机动能力,为高性能水下机器人的设计与运动调控提供了新的技术思路。
该论文第一作者为沈阳自动化所博士生张艺伟,张闯副研究员和刘连庆研究员为通讯作者。
科研团队长期聚焦于类生命机器人研究,探索将生命系统的机制、材料、结构与机电系统深度融合,推动机器人由机电系统向生机融合系统的转变。该研究得到了国家自然科学基金、新基石科学基金会、中国科学院及其他国家和省部级项目的资助。(机器人学研究室)
附件下载: